XCP on TCP na NUCLEO-H723ZG: měření, stimulace a kalibrační mapy
Ve složce Examples vedle QInsight.exe jsou dva projekty této ukázky,
jeden pro každý obraz firmwaru z QFW SDK:
| Projekt | Obraz firmwaru | Kapitola SDK |
|---|---|---|
Qenex_TcpClient_XCP_NucleoH723_Maps_FreeRTOS.qproj | examples/nucleo_h723zg, preset Debug (FreeRTOS + lwIP) | Integrace: XCP on TCP |
Qenex_TcpClient_XCP_NucleoH723_Maps_BareMetal.qproj | examples/nucleo_h723zg_baremetal, preset Debug (bez RTOS, lwIP RAW API) | Integrace bez RTOS |
Oba projekty jsou obsahově shodné — stejný driver, události, proměnné,
skripty i pracovní plocha; liší se pouze adresami pěti proměnných,
které v obou obrazech leží jinde (čítač uwTick a čtyři maticové
objekty). Z pohledu QInsight se deska chová v obou případech stejně.
Na rozdíl od simulačních ukázek zde QInsight komunikuje se skutečným zařízením: deskou NUCLEO s XCP slavem, připojenou po Ethernetu. Na jednom projektu jsou vidět všechny režimy protokolu XCP on TCP — DAQ, polling se zápisem, STIM a přenos proměnných Matrix v block módu — a k tomu chování driveru TCP Client, když se spojení přeruší.
Co ukázka předvádí
- DAQ měření — firmware generuje tři sinusovky (
sine1–sine3) a jejich hodnoty vysílá sám z event kanáludemo10mskaždých 10 ms; QInsight nevysílá žádné dotazy. - Polling kalibračních parametrů — amplitudy a periody všech tří sinusovek se čtou každých 500 ms a dají se kdykoli zapsat; firmware na změnu reaguje okamžitě.
- STIM streaming — periodický skript počítá pomalou sinusovku
v procentech a QInsight ji proudem STIM paketů posílá do desky na
adresu
sine1_value; ve stejném event kanálu, kterým deska měří. - Přepínač
sine1_bypass— rozhoduje, kdo signálsine1_valuevlastní:0= interní model desky,1= master přes STIM. - Rozdělení raw/value —
sine1_rawje výstup interního modelu (počítá se každý cyklus, i během bypassu),sine1_valueje publikovaný signál. V grafu jsou obě křivky vedle sebe, takže je bypass vidět na první pohled. - Mapu čtenou na vyžádání — mapa předstihu 16 × 16 (
float, 1072 B) je navázaná na událost On Request: nečte se periodicky, celý blok načte až tlačítko Read v Matrix controlu. - Křivku čtenou pollingem — osmibodová křivka momentu (32 B) se čte každých 500 ms jako jeden blok.
- Velkou mapu 64 × 64 — 16 640 B, největší blok, který QInsight po
XCP přenese; čte se na vyžádání řadou
UPLOADburstů. - Kalibraci buněk — ve Write Mode se editují buňky i breakpointy
os; do desky se zapíší jen změněné buňky (sousední buňky se sloučí
do jednoho bloku
DOWNLOAD). - Zpětnou vazbu z firmwaru — skalár
qfwDemoMapOut(„Map lookup“) firmware každých 10 ms počítá jako součet jedné buňky z každého maticového objektu, takže zapsaná buňka se ve Watch Table hned projeví.
Co potřebujete
- Desku NUCLEO-H723ZG s jedním ze dvou obrazů ukázkového firmwaru
QFW SDK (tabulka výše) a k němu odpovídající projekt. Oba obrazy
obsahují demo signály, maticové objekty z
app/src/demo_map.ca slave hlásí block mód. - Ethernetové spojení s deskou. Projekt počítá s adresou
192.168.2.20, port5555— upravte ji v nastavení driveru podle své sítě (PC musí být ve stejné podsíti). - Adresy proměnných odpovídající vašemu sestavení firmwaru. Adresy
jsou absolutní (address extension 0) a pocházejí z ELF souboru:
nástroj
tools/elf_vars_scan.pyz balíčku SDK je s konfiguracínucleo_h723zg.vars.json(resp.nucleo_h723zg_baremetal.vars.json) ze složky příkladu vyčte a vytvoří soubor pro import do QInsight (Home → Project Configuration → Variables → Import); pole exportuje jako proměnné Matrix s adresou osy X v popisu. Po každém překladu firmwaru adresy obnovte a v projektu přepište — jinak QInsight čte a stimuluje nesprávná místa v paměti. Postup popisuje kapitola Adresy proměnných pro QInsight.
Projekt
Projekt obsahuje jeden driver TCP Client s protokolem XCP on TCP, čtyři události, sedmnáct proměnných, dva skripty a pracovní plochu Nucleo H723 live + maps se čtyřmi controly.
Driver a protokol
Jeden driver TCP Client, pod ním jedna instance protokolu XCP on TCP — deska je TCP server, QInsight klient.
Nastavení driveru:
| Parametr | Hodnota | Význam |
|---|---|---|
ip | 192.168.2.20 | adresa desky |
port | 5555 | TCP port XCP slavu |
connectionTimeoutMs | 1500 | jak dlouho čekat na navázání spojení — záměrně krátce: po vytažení kabelu první pokus obvykle začne, když se linka ještě vyjednává, a další pokus následuje po reconnectDelayMs |
reconnectDelayMs | 1000 | prodleva mezi pokusy o znovupřipojení |
reconnectAttempts | 3 | po třech neúspěšných pokusech v řadě driver další pokusy ukončí (výchozí -1 opakuje pokusy bez omezení) |
keepAliveMs | 5000 | po 5 s bez provozu ověří TCP keepalive stav spojení — zjistí odpojený kabel |
Nastavení protokolu:
| Parametr | Hodnota | Význam |
|---|---|---|
requestTimeoutMs | 1000 | timeout odpovědi na jeden XCP příkaz |
requestRetries | 2 | opakování příkazu po timeoutu (navíc k prvnímu pokusu) |
daqTimestamps | slave | časová osa DAQ vzorků podle hodin desky (µs značky z QFW SDK) |
Timeouty protokolu se týkají jen výměny příkaz/odpověď; navázání a obnovu TCP spojení řídí driver.
Block mód se nenastavuje — protokol ho zjistí při připojení a zapíše do
logu, např.
XCP: block mode — slave yes, master yes (MAX_BS 255, MIN_ST 0 × 100 µs).
Na TCP (MAX_CTO 248) je mapa 1 KB jeden UPLOAD burst pěti paketů.
Události
Čtyři události, které rozhodují o režimu každé proměnné:
| Událost | Typ | Extra Params | Použití |
|---|---|---|---|
Daq_demo10ms | Periodic 10 ms | direction="DAQ";daqId="0" | DAQ — deska vysílá sinusovky sama z kanálu demo10ms |
Stim_demo10ms | Periodic 10 ms | direction="STIM";daqId="0" | STIM — master každých 10 ms streamuje sine1_stim do téhož kanálu |
Poll500ms | Periodic 500 ms | — | polling parametrů, přepínače bypass, čítače uwTick, křivky a qfwDemoMapOut |
OnRequest | OnRequest | — | mapy čtené tlačítkem Read |
DAQ i STIM míří na jeden a tentýž event kanál firmwaru (daqId 0).
Deska přijaté STIM pakety ukládá a zapisuje je do paměti uvnitř triggeru
události — ve stejném okamžiku, kdy vzorkuje DAQ. U DAQ události perioda
nic neřídí (jen dokumentuje cyklus kanálu, QInsight ji porovná s údajem
z desky), u STIM události je to skutečný interval vysílání.
Skalární proměnné
Třináct skalárních proměnných; všechny float kromě uwTick (uint)
a sine1_bypass (byte). Address extension je všude 0. Adresy
v bloku gDemoSignals jsou v obou obrazech stejné, liší se jen
uwTick:
| Proměnná | Adresa | Směr | Událost | Prezentace (konverze) |
|---|---|---|---|---|
sine1_value | 0x2400005C | read | Daq_demo10ms | Sine value −10…10 (PassThrough) |
sine1_raw | 0x24000058 | read | Daq_demo10ms | Sine value (PassThrough) |
sine2_value | 0x24000074 | read | Daq_demo10ms | Sine value (PassThrough) |
sine3_value | 0x2400008C | read | Daq_demo10ms | Sine value (PassThrough) |
sine1_amplitude | 0x24000050 | readWrite | Poll500ms | Amplitude 0…10 (PassThrough) |
sine1_period | 0x24000054 | readWrite | Poll500ms | Period 0,05…60 s (PassThrough) |
sine2_amplitude | 0x24000068 | readWrite | Poll500ms | Amplitude (PassThrough) |
sine2_period | 0x2400006C | readWrite | Poll500ms | Period (PassThrough) |
sine3_amplitude | 0x24000080 | readWrite | Poll500ms | Amplitude (PassThrough) |
sine3_period | 0x24000084 | readWrite | Poll500ms | Period (PassThrough) |
sine1_bypass | 0x24000060 | readWrite | Poll500ms | Bypass 0/1 (PassThrough) |
sine1_stim | 0x2400005C | write | Stim_demo10ms | Stim level 0…100 % (StimPercent) |
uwTick | FreeRTOS 0x24000124 / bez RTOS 0x2400011C | read | Poll500ms | HAL tick, ms (PassThrough) |
Za povšimnutí stojí:
sine1_stimasine1_valuemají stejnou adresu — stimulace píše přímo do místa, které deska publikuje; liší se jen směrem a událostí.- Konverze
StimPercent(multiplier=5,offset=50) mapuje raw rozsah ±10 na 0–100 %: zadaných 75 % dá raw 5,0, 50 % je nula. Zápis se zadává v inženýrské hodnotě a QInsight ji před odesláním invertuje (viz Konverze a prezentace). uwTickje milisekundový čítač HAL z STM32 — leží mimo blokgDemoSignalsa dokazuje, že po XCP je dosažitelná libovolná globální proměnná z ELF.- Výchozí hodnoty sinusovek podle firmwaru: sine 1 amplituda 1,0 / perioda 1 s, sine 2 amplituda 5,0 / 3 s, sine 3 amplituda 0,5 / 10 s. Periodu pod 0,05 s firmware ořízne.
Maticové proměnné
Čtyři proměnné kalibračních dat, všechny little-endian, address extension 0:
| Proměnná (Label) | Tvar a typy | Velikost | Adresa FreeRTOS | Adresa bez RTOS | Směr | Událost |
|---|---|---|---|---|---|---|
qfwDemoMap (Ignition map) | mapa 16 × 16 float; osa X ushort (rpm), osa Y byte (load) | 1072 B | 0x24014280 | 0x24008FC0 | readWrite | OnRequest |
qfwDemoCurve (Torque curve) | křivka 8 bodů ushort, osa X ushort (rpm) | 32 B | 0x240146B0 | 0x240093F0 | readWrite | Poll500ms |
qfwDemoBigMap (Injection map 64x64) | mapa 64 × 64 float; osy X a Y ushort | 16 640 B | 0x240146D0 | 0x24009410 | readWrite | OnRequest |
qfwDemoMapOut (Map lookup) | skalár float | 4 B | 0x240187D0 | 0x2400D510 | read | Poll500ms |
Adresa matice ukazuje na začátek bloku, tedy na osu X; v paměti následuje osa Y a data po řádcích (viz Proměnné typu Matrix u XCP).
Prezentace os a dat:
| Prezentace | Rozsah | Jednotka | Použití |
|---|---|---|---|
RpmAxisPres | 0–8000 | rpm | osa X všech tří matic |
LoadAxisPres | 0–100 | % | osa Y qfwDemoMap |
LoadTenthAxisPres | 0–100 | % | osa Y qfwDemoBigMap — konverze LoadTenth (×0,1), raw je v desetinách procenta |
AdvancePres | 0–40 | deg | data qfwDemoMap |
TorquePres | 0–300 | Nm | data qfwDemoCurve |
InjectionPres | 0–1100 | mg | data qfwDemoBigMap |
MapOutPres | 0–2500 | — | qfwDemoMapOut |
Výchozí hodnoty ve firmwaru: mapa zapalování má osu X 800–6800 rpm a osu Y 0–90 %, křivka osu X 1000–6600 rpm a hodnoty 120–225 Nm, velká mapa osu X 500–6800 rpm.
Skripty
init.py v režimu Startup připraví stav generátoru — čas, rozkmit
a frekvenci stimulační sinusovky:
import math
t = 0
a = 40
f = 1/5
script.py v režimu Periodic (period=20;unit=ms) posouvá čas
o 20 ms a zapisuje novou hodnotu v procentech:
t += 0.02
sine1_stim.EngValue = 50 + a * math.sin(2 * math.pi * f * t)
Výsledkem je sinusovka 10–90 % s periodou 5 s, tedy raw ±8. Skript
píše EngValue; inverzní konverzi provede QInsight, STIM list pak každých
10 ms streamuje poslední raw hodnotu — skript běží pomaleji než stream,
takže každou hodnotu deska obdrží dvakrát. Oba skripty jsou jen pro
runtime, ne pro replay (viz
Přístup k proměnným). Skripty
sdílejí jeden prostor, takže
a a f z init.py můžete za běhu měnit v okně Python Interpreter.
Workspace
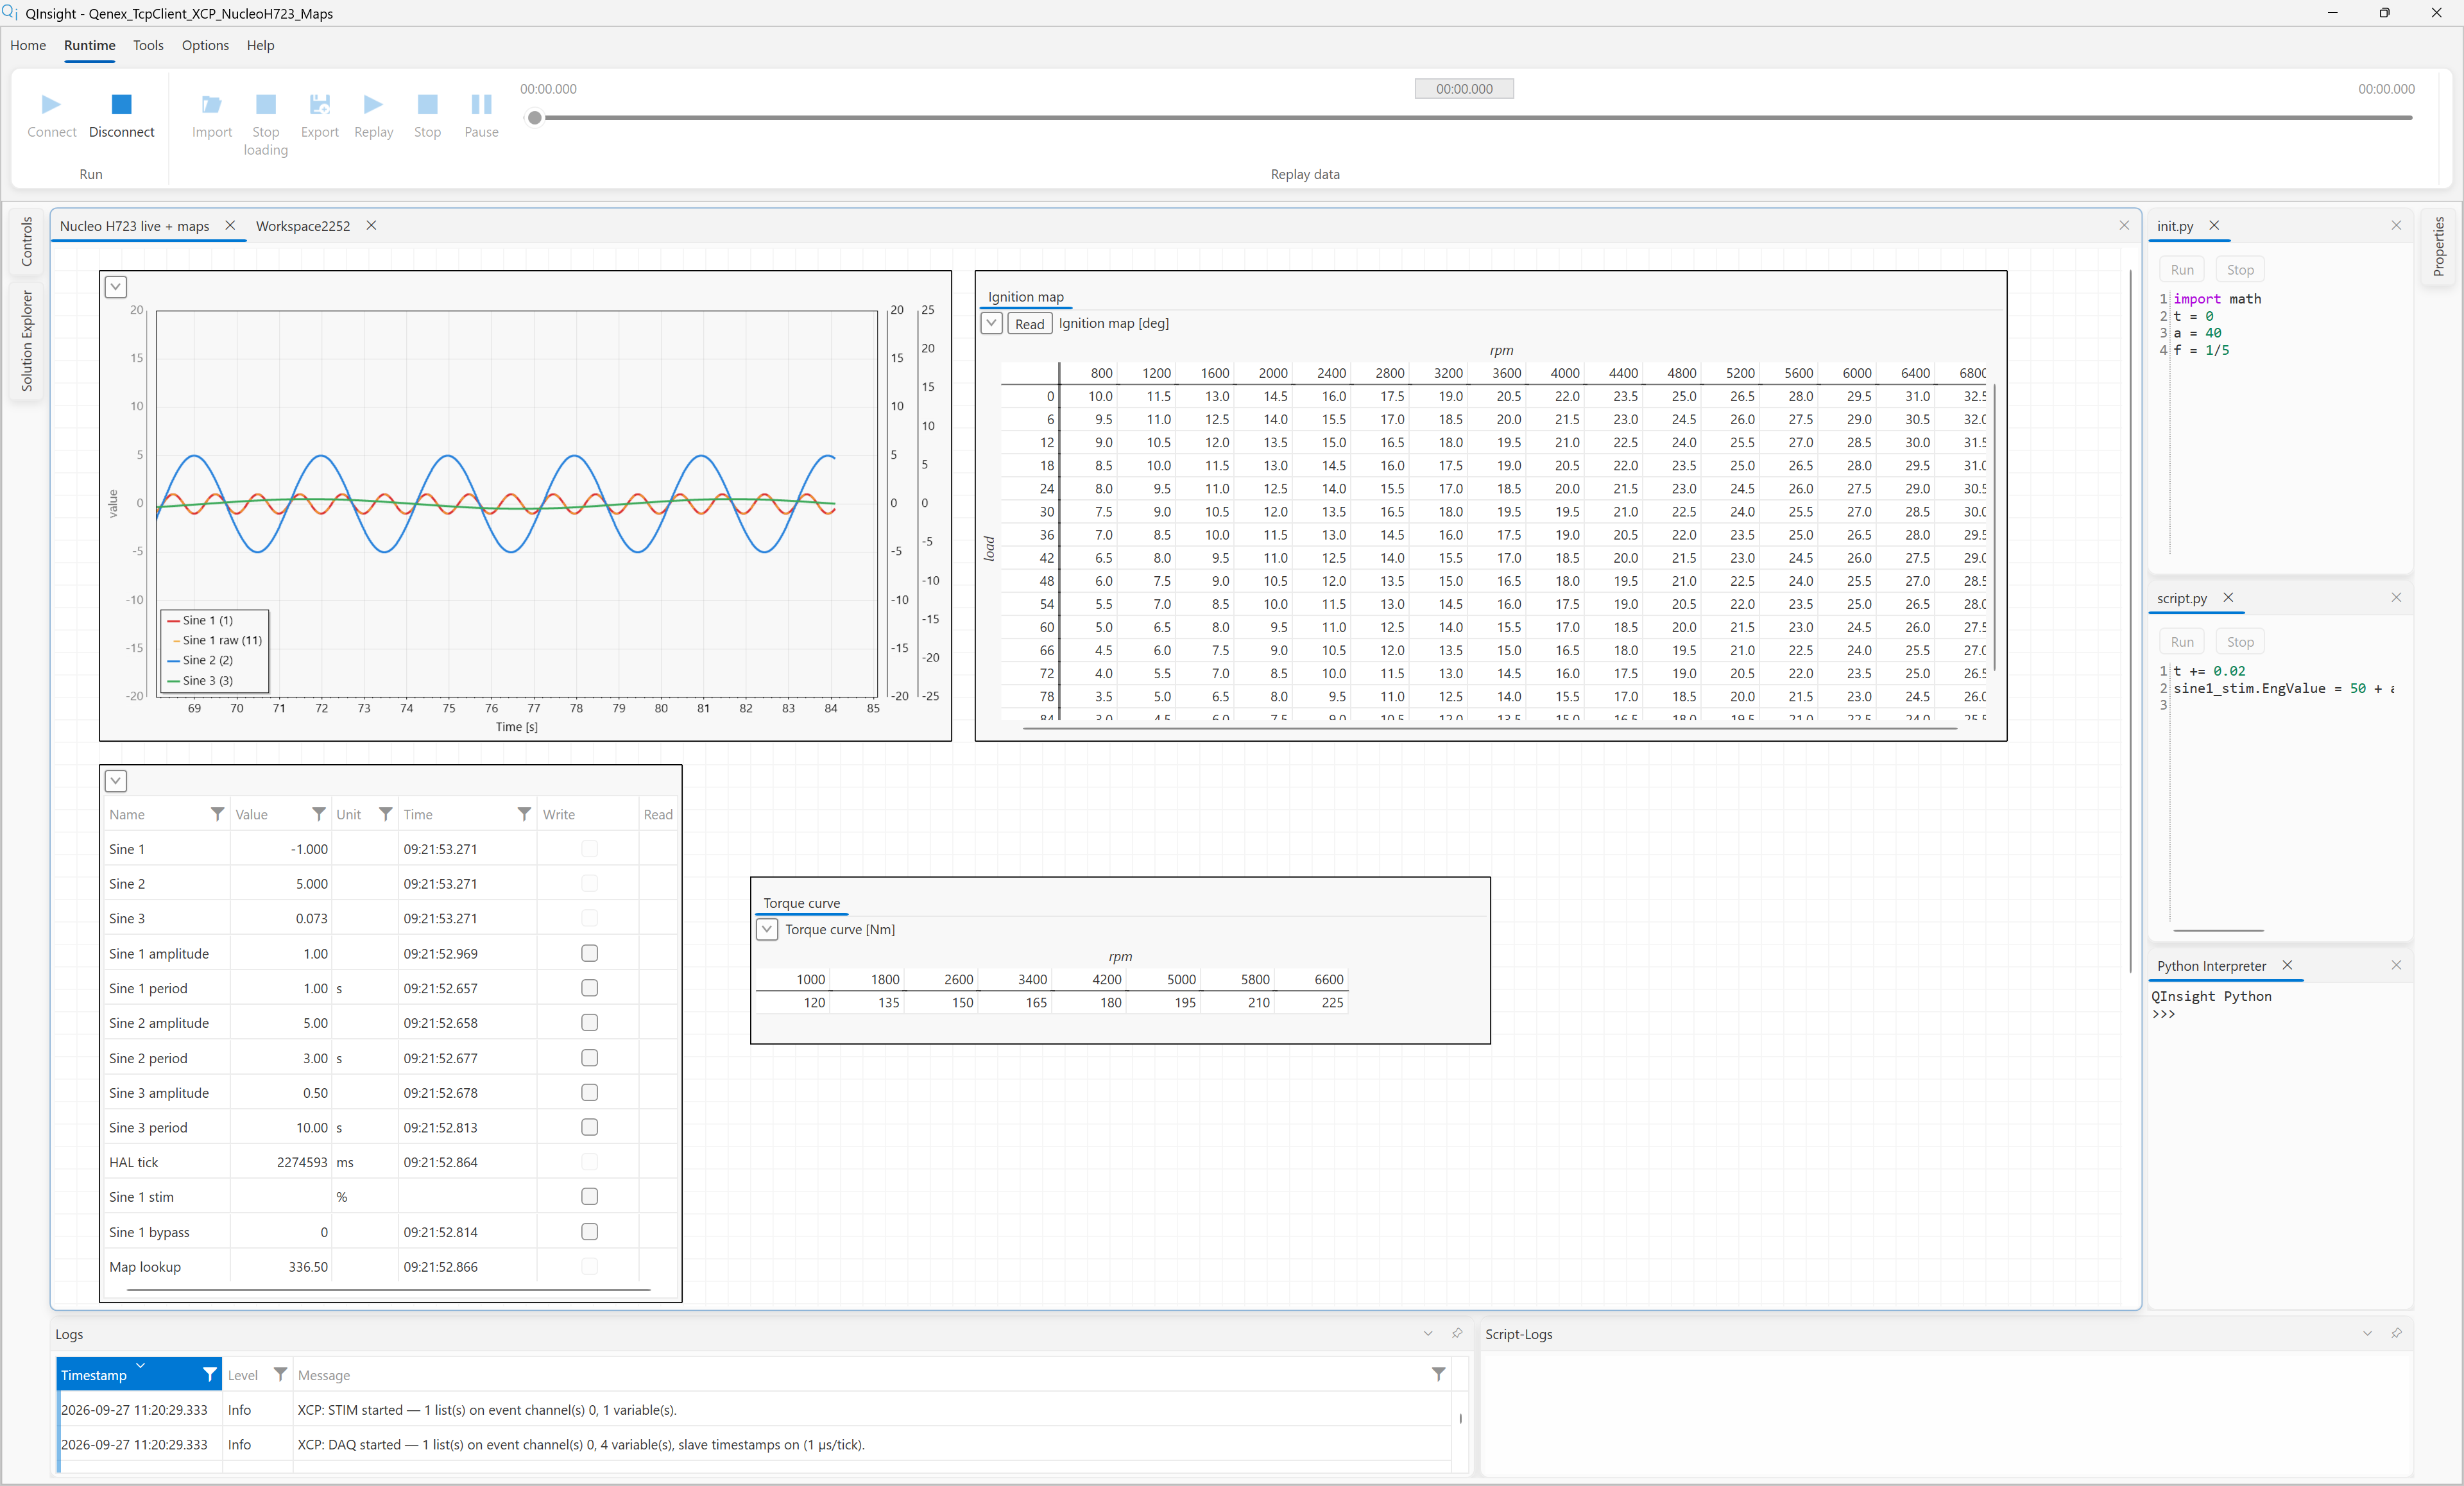
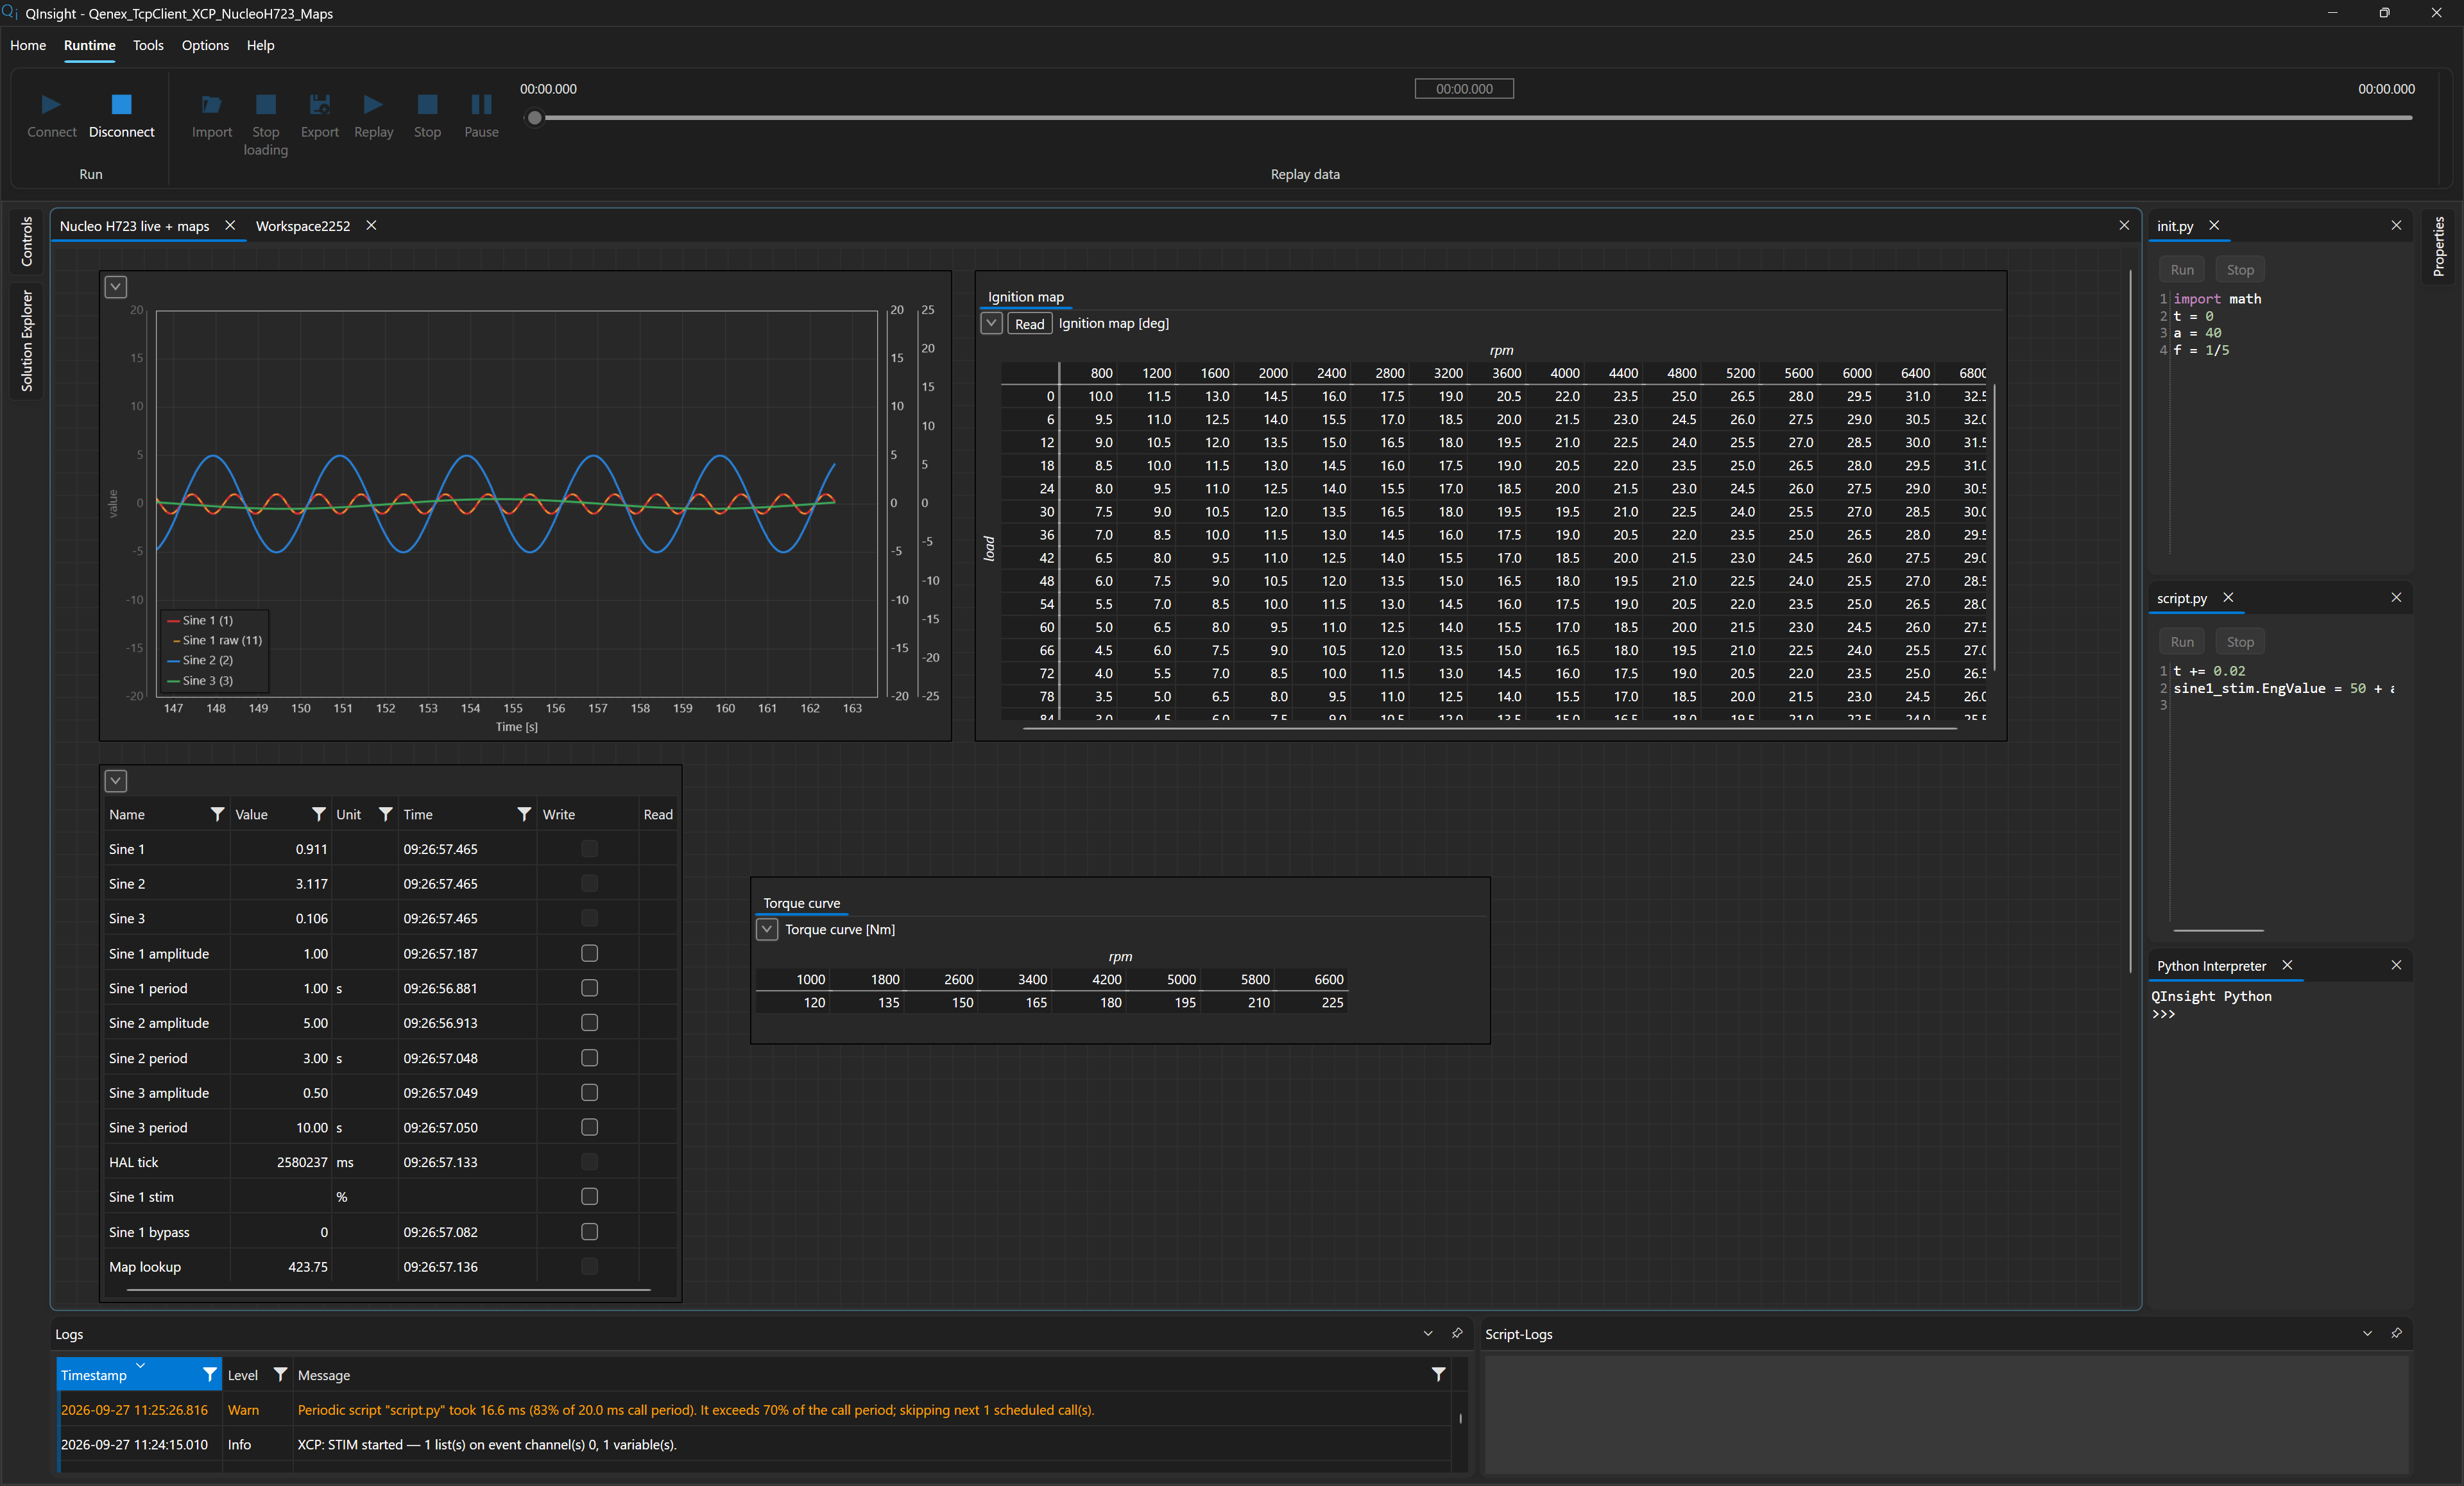
Plocha Nucleo H723 live + maps má čtyři controly:
- Graph —
sine1_value(červená),sine1_raw(oranžová),sine2_value(modrá) asine3_value(zelená); osy s automatickým měřítkem. - Watch Table (obnova
250 ms) — všechny skalární proměnné kromě
sine1_raw, včetněqfwDemoMapOut, se sloupcem Write pro zápis po řádcích. - XY Graph —
sine1_valuena ose X protisine3_valuena ose Y, stopa 10 s. - Matrix se třemi záložkami:
mapa
qfwDemoMap(s tlačítkem Read, protože je na události On Request; zapnutá barevná škála 0–32,5), křivkaqfwDemoCurve(bez tlačítka Read — obnovuje se pollingem) a velká mapaqfwDemoBigMap(s tlačítkem Read). Díky virtualizované tabulce se i mapa 64 × 64 zobrazuje a posouvá plynule.
Vedle plochy jsou v rozložení otevřené oba skripty a Python interpreter.
Co uvidíte a co vyzkoušet
- Connect. Driver se připojí, protokol naváže XCP session, zjistí
block mód, nastaví DAQ i STIM list a graf se rozběhne: tři sinusovky
z desky a k nim
sine1_rawshodná sesine1_value. Watch Table a křivka momentu se naplní do 500 ms; tabulka mapy zapalování zůstává prázdná — je na události On Request. STIM streamuje od začátku — dokud je bypass0, deska ho ignoruje. - Read. Stiskněte Read na záložce mapy zapalování — načte se
celý blok 1072 B (jeden
SET_MTAaUPLOADburst) a zobrazí se jako heat mapa. - Write Mode. V kontextovém menu mapy zapněte Write Mode, upravte několik buněk (Tab přechází na další buňku) a stiskněte Write. Zapíší se jen změněné buňky. Novou hodnotu control ukáže až po dalším Read — zobrazuje jen to, co vrátí deska.
- Map lookup. Po zápisu buňky, kterou firmware sčítá, se ve Watch
Table změní hodnota
Map lookup. - Křivka. Zapište bod křivky momentu (Write Mode na její záložce) — nejbližší polling po 500 ms novou hodnotu potvrdí.
- Velká mapa. Na záložce
Injection map 64x64stiskněte Read: 16 640 B se načte řadouUPLOADburstů po 255 B. Zapněte barevnou škálu (Color scale) v nastavení controlu a mapu si prohlédněte jako heat mapu. - Bypass zapnout. V tabulce zaškrtněte Write u
sine1_bypass, zadejte1a potvrďte Enter.sine1_valuev tom okamžiku přestane kopírovatsine1_rawa začne sledovatsine1_stim— pomalou sinusovku ±8 ze skriptu. Oranžová křivkasine1_rawpokračuje dál: interní model se počítá nadále, jen se nepublikuje. XY graf se změní, protože osa X dostala jiný signál. - Ruční stimulace. Skript přepisuje
sine1_stimkaždých 20 ms, ruční hodnota by tedy platila jen krátký okamžik. V Python Interpreteru nastavtea = 0(nebo před dalším Connect v Home → Project Configuration → Scripts odškrtněte uscript.pyRuntime), zapněte bypass a dosine1_stimzapište 75 % —sine1_valueukáže 5,0;50 %je nula,0 %je −10. Zapsaná hodnota se do desky odesílá opakovaně, dokud ji nový zápis nenahradí. - Bypass vypnout. Zapište
sine1_bypass = 0—sine1_valuese vrátí k internímu modelu a opět splyne sesine1_raw. - Kalibrace. Zapište např.
sine2_amplitude = 8nebosine3_period = 2— křivka se změní okamžitě, polling po 500 ms novou hodnotu potvrdí zpět v tabulce. - Druhá instance QInsight. Otevřete projekt podruhé (nebo jakýkoli
jiný klient na port 5555) a spusťte Connect: deska nové spojení
okamžitě odmítne (
forcibly closed by the remote hostv Logs), běžící měření první instance pokračuje nerušeně. Druhý driver zkouší každou sekundu znovu a připojí se, jakmile první relaci ukončíte. - Výpadek spojení. Odpojte od desky ethernetový kabel. Několik
sekund zůstává stav beze změny, pak keepalive spojení ukončí a driver
přejde do Faulted: v Logs přibývají varování
… failed (attempt N/3) …. Po třech neúspěšných pokusech driver ohlásí chybugave up after 3 reconnect attempt(s), zastaví svůj protokol a skončí ve stavu Stopped — runtime a případné další drivery (logování, simulace) běží dál. Znovu připojte kabel, klikněte na driver v Solution Exploreru a v okně Properties stiskněte Start: driver se připojí, protokol naváže novou XCP session a měření pokračuje bez zastavení runtime (viz Stavy driverů a tlačítko Start). Pokud kabel znovu připojíte dříve, než se limit pokusů vyčerpá, spojení se obnoví samo a počítadlo pokusů se vynuluje. Deska spojení zahodí sama, jakmile jí vypadne vlastní linka (kabel vytažený z desky), takže nové připojení přijme okamžitě — s tímto nastavením je měření zpět zhruba 3,5 s po zasunutí kabelu. Mastera ztraceného za linkou desky (kabel vytažený u switche, zamrzlé PC) odhalí deska svým keepalive do ~5 s — do té doby odmítá nové spojení stejně jako druhou instanci.
Související kapitoly
- XCP on TCP, Polling, DAQ a STIM u XCP, Proměnné typu Matrix u XCP a Block mód — nastavení protokolu, Comm params, DAQ/STIM události a diagnostika.
- TCP Client a Obnova spojení — parametry driveru a chování po výpadku.
- Proměnná Matrix a Matrix control — layout matice, tabulka, Write Mode, schránka a barevná škála.
- Události — Extra Params pro DAQ a STIM, událost On Request.
- Zápis hodnot do zařízení — zápis z Watch Table v inženýrských jednotkách.
- Spuštění a zastavení — stavy driverů a tlačítko Start.
- XCP v QFW SDK — strana firmwaru: event kanály, časové značky, block mód; Integrace: XCP on TCP a Integrace bez RTOS — jak oba ukázkové obrazy vznikají krok za krokem.
- Kalibrační mapy po XCP on CAN — tatáž ukázka po sběrnici CAN.
- Dvě ECU najednou — tentýž firmware na dvou deskách současně, každá s vlastním driverem.
- Řešení potíží — XCP a DAQ.