Raw CAN rámce z Raspberry
Princip ukázky
Ukázka předvádí protokol Raw CAN Frames: hodnoty v pevných bajtech CAN rámce bez jakékoli vyšší vrstvy, tak jak je posílá jednoduchá elektronika nebo jak vypadají při monitorování sběrnice.
Protistranou je Python skript Qenex_RawCan_RandomWalkGenerator.py ze
složky Examples vedle QInsight.exe. Běží na Linuxu se SocketCAN,
typicky na Raspberry Pi s rozšiřující deskou CAN (CAN HAT), a:
- vysílá pět náhodných procházek
rnd1ažrnd5na identifikátorech0x100až0x104, 50 sad za sekundu; každý rámec má 8 bajtů: float32 hodnota v bajtech 0–3 a float32 čas generátoru v bajtech 4–7, - přijímá rámce
0x180až0x184(nový offset procházky 1 až 5) a0x190až0x194(nový krok), float32 v bajtech 0–3. Přesně takový rámec QInsight pošle při zápisu do proměnné se směremwrite.
QInsight je na sběrnici přes adaptér PEAK PCAN-USB, 250 kbit/s.
Raspberry + CAN deska ─ 0x100: [float value][float t] ──►  PCAN-USB  ──►  QInsight (graf, watch table)
                     ◄── 0x180: [float offset]        ──                   zápis z watch table
Projekt Qenex_CAN_RawCAN_PythonRandomWalks.qproj je ve složce Examples.
Co ukázka předvádí
- Čtení pěti procházek ze sběrnice v grafu a v signal controlech.
- Dvě proměnné z jednoho rámce:
Rnd1čte bajty 0–3 rámce0x100,Rnd1Timebajty 4–7 téhož rámce (offset="4"). - Zápis na sběrnici:
Rnd1Offset(0x180),Rnd2Offset(0x181) aRnd1Step(0x190) mají směrwrite; zápis z watch table odešle rámec a procházka se přesune na nový offset. - Časové značky z adaptéru: vzorky nesou čas příjmu z PCAN-USB, ne okamžik zpracování na PC.
Co potřebujete
Na straně generátoru postačí i velmi levný hardware. Fotografie ukazuje sestavu, na které byla ukázka ověřena: Raspberry Pi Zero a modul s řadičem MCP2515 a budičem sběrnice TJA1050, propojený s Raspberry přes rozhraní SPI několika vodiči. Modul stojí řádově desítky korun a v Linuxu se chová jako běžné rozhraní SocketCAN.
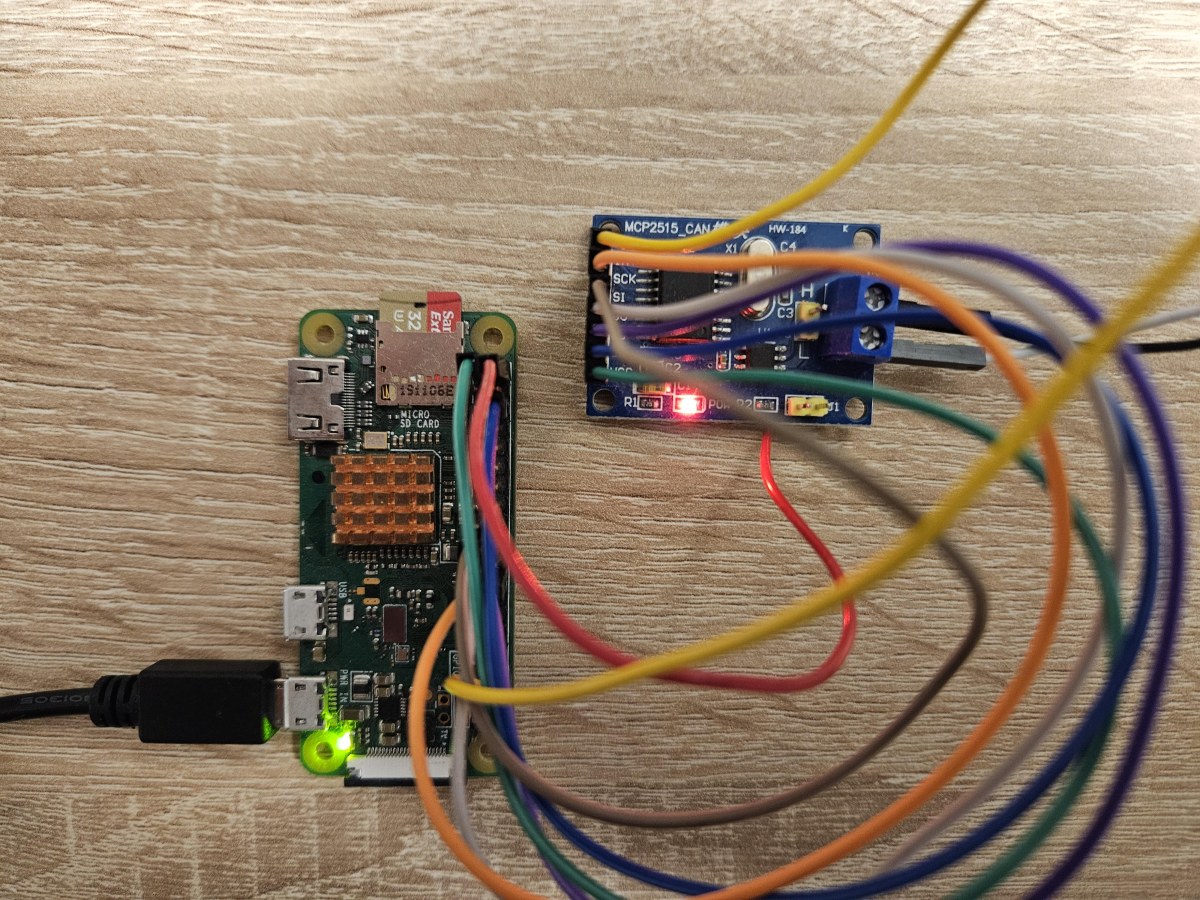
Modul MCP2515 se v Raspberry Pi OS aktivuje v souboru /boot/firmware/config.txt
(u starších systémů /boot/config.txt):
dtparam=spi=on
dtoverlay=mcp2515-can0,oscillator=8000000,interrupt=25
Hodnota oscillator odpovídá krystalu na modulu (nejčastěji 8 MHz, u některých
modulů 16 MHz), interrupt číslu GPIO, na který je připojen výstup INT modulu.
Po restartu je k dispozici rozhraní can0. Stejně dobře poslouží jakákoli
jiná deska CAN pro Raspberry Pi nebo jiný počítač s Linuxem a rozhraním
SocketCAN.
- Raspberry Pi s rozhraním SocketCAN
can0a Python 3. Rozhraní aktivujte s rychlostí 250 kbit/s a spusťte generátor:sudo ip link set can0 up type can bitrate 250000 python3 Qenex_RawCan_RandomWalkGenerator.py - PEAK PCAN-USB na PC s QInsight, sběrnice zakončená 120 Ω. V nastavení
driveru upravte
deviceIdna id svého adaptéru (hexadecimálně, viz PEAK CAN),bitratezůstává250000.
Projekt
Driver a protokol
| Driver PCAN-USB | Význam |
|---|---|
deviceId=0xff | id adaptéru z PEAK nastavení — upravte |
bitrate=250000 | rychlost sběrnice, stejná jako na Raspberry |
reconnectDelayMs=1000, reconnectAttempts=-1 | po odpojení adaptéru se pokouší o obnovení bez omezení počtu pokusů |
Protokol nemá nastavení.
Proměnné
| Proměnná | Typ | Comm params | Význam |
|---|---|---|---|
Rnd1 … Rnd5 | float | direction="read";canId="0x100"…"0x104";offset="0";byteOrder="le" | procházky |
Rnd1Time | float | direction="read";canId="0x100";offset="4" | čas generátoru z druhé poloviny rámce |
Params/Rnd1Offset | float | direction="write";canId="0x180" | nový offset procházky 1 |
Params/Rnd2Offset | float | direction="write";canId="0x181" | nový offset procházky 2 |
Params/Rnd1Step | float | direction="write";canId="0x190" | krok procházky 1 |
Pracovní plocha
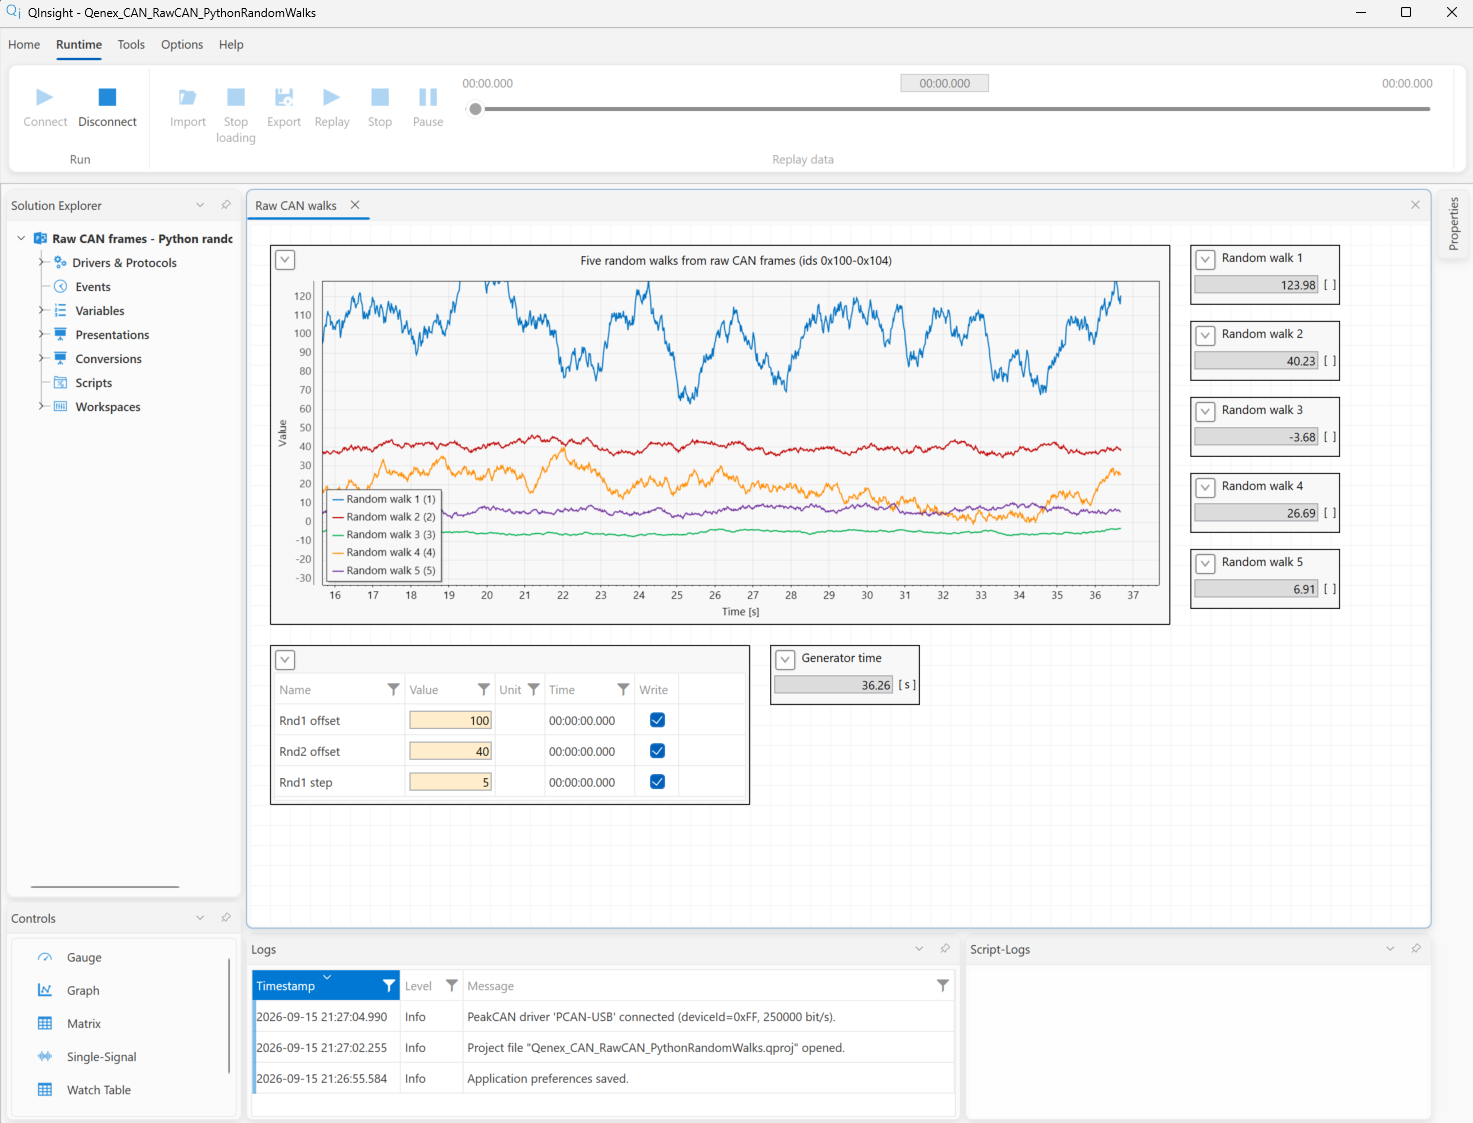
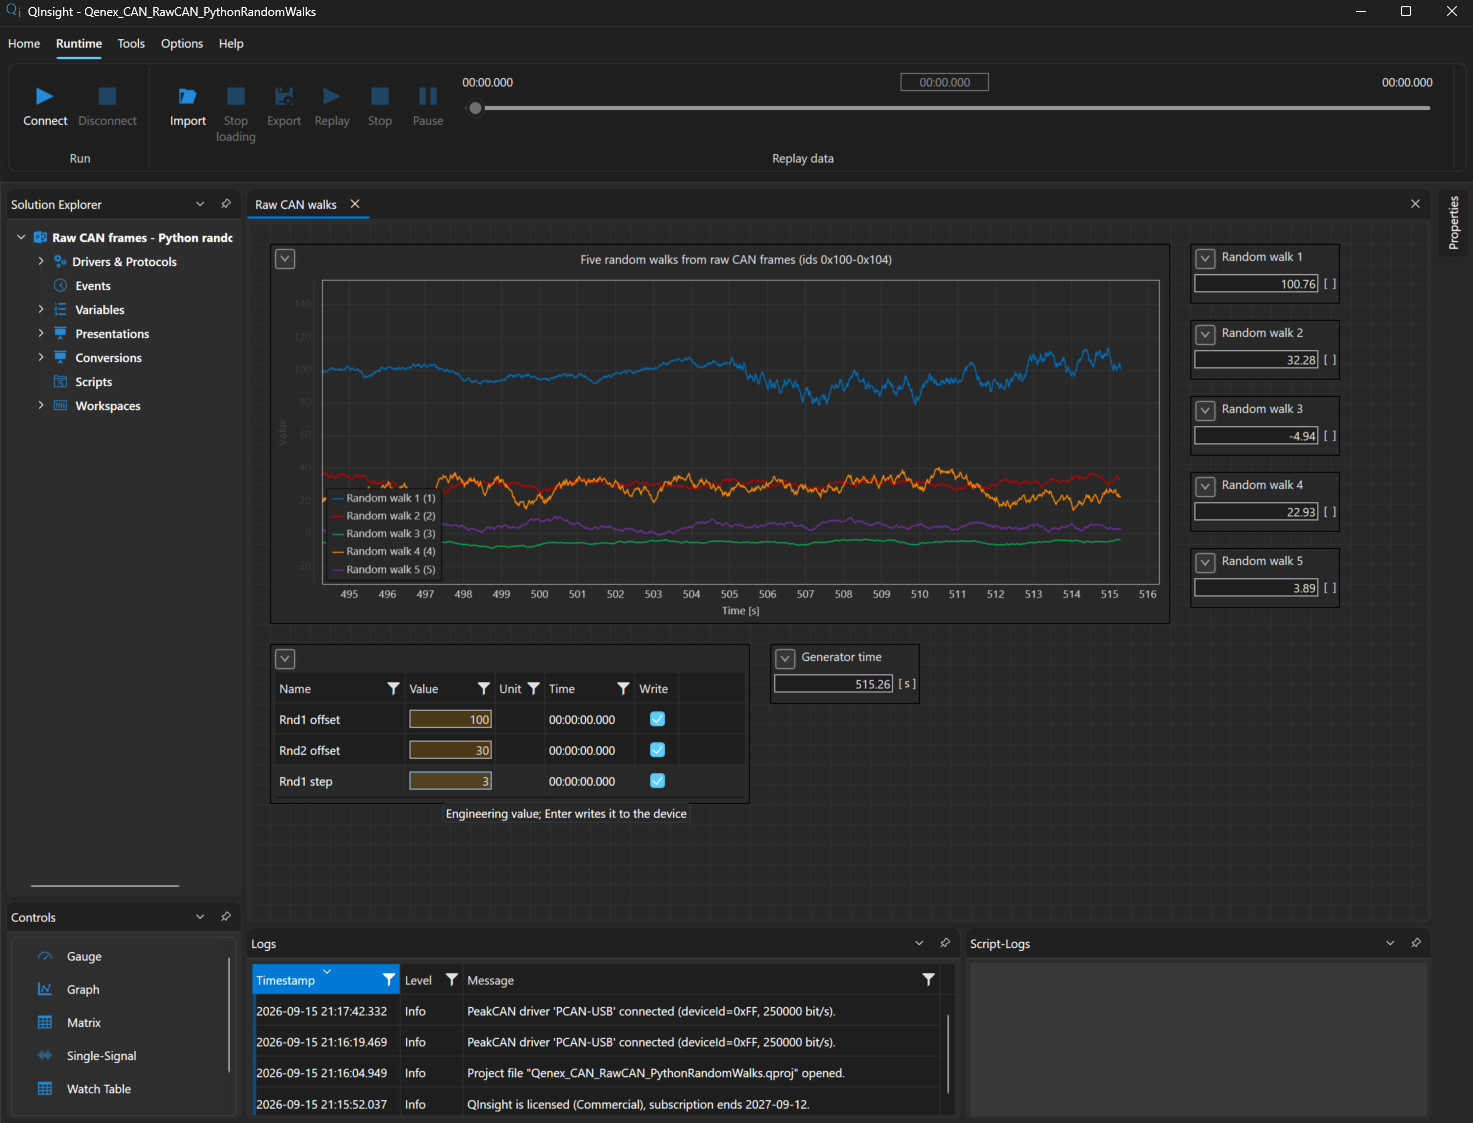
Graf všech pěti procházek, watch table se třemi zapisovatelnými parametry, signal control času generátoru a pět signal controlů hodnot.
Co uvidíte a co vyzkoušet
- Po Startu se rozběhne pět procházek kolem svých offsetů 0, 10, −5,
20 a 5.
Rnd1Timeroste od spuštění generátoru. - Zapište
Rnd1Offset= 15: procházka 1 se přesune na hodnotu 15 a dále kolísá kolem ní; generátor vypíšernd1.O = 15.000.Rnd1Step= 5 zvětší její krok, 0.1 ho zmenší. - Odpojte adaptér PCAN-USB: driver ohlásí ztrátu adaptéru a pokouší se ho otevřít každou sekundu; po opětovném připojení příjem pokračuje a časové značky se znovu synchronizují.
- Do Comm params proměnné zapište
canId="zz"a potvrďte tlačítkem Apply: proměnná se v logu ohlásí jako nekomunikovaná s uvedením důvodu, místo aby zůstala bez hlášení.
Skript generátoru
Celý Qenex_RawCan_RandomWalkGenerator.py; rozložení rámců je
v docstringu. Pro vlastní zařízení stačí převzít stavbu rámce
(struct.pack("<ff", value, t)) a čtení řídicích rámců.
#!/usr/bin/env python3
"""Random-walk CAN generator - the counterpart of QInsight's Raw CAN Frames protocol.
Runs on a Linux machine with a SocketCAN interface, typically a Raspberry Pi with a CAN HAT
(QInsight sits on the other end of the bus with a PEAK PCAN-USB adapter):
sudo ip link set can0 up type can bitrate 250000
python3 Qenex_RawCan_RandomWalkGenerator.py # can0, 50 sets of frames per second
python3 Qenex_RawCan_RandomWalkGenerator.py --channel can1 --hz 20
Shipped with QInsight in the Examples folder; used by the example
Qenex_CAN_RawCAN_PythonRandomWalks.qproj.
Frames sent (standard 11-bit ids, DLC 8, little-endian):
id 0x100 .. 0x104 rnd1 .. rnd5 bytes 0-3 float32 value, bytes 4-7 float32 time t [s]
Each signal is a random walk: every sample moves by a random step in +-step and a weak
mean reversion pulls it back towards its offset O, so it never drifts off the chart.
Frames accepted (what QInsight sends for a Raw CAN variable with direction="write"):
id 0x180 .. 0x184 bytes 0-3 float32 new offset O of rnd1 .. rnd5
id 0x190 .. 0x194 bytes 0-3 float32 new step size of rnd1 .. rnd5
The walk jumps to the new offset at once, so a write is visible immediately on the graph.
"""
import argparse
import random
import socket
import struct
import threading
import time
# id -> random-walk parameters
# O = offset (the value the walk hovers around)
# step = max size of one random step; each sample moves by +-step
# reversion = mean-reversion strength (0..1); pulls the value back towards O
SIGNALS = {
0x100: {"O": 0.0, "step": 0.5, "reversion": 0.01},
0x101: {"O": 10.0, "step": 1.0, "reversion": 0.02},
0x102: {"O": -5.0, "step": 0.3, "reversion": 0.015},
0x103: {"O": 20.0, "step": 2.0, "reversion": 0.01},
0x104: {"O": 5.0, "step": 0.8, "reversion": 0.03},
}
OFFSET_ID_BASE = 0x180 # 0x180 + n sets O of the n-th signal
STEP_ID_BASE = 0x190 # 0x190 + n sets step of the n-th signal
FRAME_FORMAT = "=IB3x8s" # SocketCAN frame: id (4), dlc (1), padding (3), data (8)
CAN_EFF_FLAG = 0x80000000
lock = threading.Lock()
STATE = {cid: p["O"] for cid, p in SIGNALS.items()} # current value of every walk
def step_walk(can_id):
"""Advance one random walk by one step and return the new value."""
with lock:
p = SIGNALS[can_id]
x = STATE[can_id]
x = x + random.uniform(-p["step"], p["step"]) + p["reversion"] * (p["O"] - x)
STATE[can_id] = x
return x
def build_frame(can_id, value, t):
data = struct.pack("<ff", value, t) # 8 B: float32 value + float32 t
return struct.pack(FRAME_FORMAT, can_id, len(data), data)
def apply_frame(raw):
"""A received frame: 0x18n / 0x19n with a float32 sets offset / step of signal n."""
can_id, dlc, data = struct.unpack(FRAME_FORMAT, raw)
if can_id & CAN_EFF_FLAG or dlc < 4:
return
can_id &= 0x7FF
for base, key in ((OFFSET_ID_BASE, "O"), (STEP_ID_BASE, "step")):
n = can_id - base
if 0 <= n < len(SIGNALS):
signal_id = 0x100 + n
value = struct.unpack("<f", data[:4])[0]
with lock:
SIGNALS[signal_id][key] = value
if key == "O":
STATE[signal_id] = value # jump there, so the write shows at once
print(f"rnd{n + 1}.{key} = {value:.3f}", flush=True)
return
def reader_thread(sock, stop):
while not stop.is_set():
try:
raw = sock.recv(16)
except OSError:
break
if len(raw) == 16:
apply_frame(raw)
def main():
parser = argparse.ArgumentParser(description="Raw CAN random-walk generator for QInsight (SocketCAN).")
parser.add_argument("--channel", default="can0", help="SocketCAN interface (default can0)")
parser.add_argument("--hz", type=float, default=50.0, help="sets of 5 frames per second (default 50)")
args = parser.parse_args()
sock = socket.socket(socket.AF_CAN, socket.SOCK_RAW, socket.CAN_RAW)
sock.bind((args.channel,))
stop = threading.Event()
threading.Thread(target=reader_thread, args=(sock, stop), daemon=True).start()
t0 = time.monotonic()
period = 1.0 / args.hz
next_t = time.monotonic()
print(f"Raw CAN generator on {args.channel}: ids 0x100-0x104 @ {args.hz:g} Hz, "
f"writes on 0x180-0x184 (offset) and 0x190-0x194 (step). Ctrl+C to stop.", flush=True)
try:
while True:
t = time.monotonic() - t0
for can_id in SIGNALS: # 5 frames, one signal each
sock.send(build_frame(can_id, step_walk(can_id), t))
next_t += period
time.sleep(max(0.0, next_t - time.monotonic()))
except KeyboardInterrupt:
pass
finally:
stop.set()
sock.close()
if __name__ == "__main__":
main()
Související kapitoly
- Raw CAN Frames v referenci protokolů
- PEAK CAN v referenci driverů
- XCP on CAN na NUCLEO-H723ZG — tentýž adaptér s protokolem XCP